Single Pair Ethernet et engins hors route connectés : des champs aux chantiers
Caméras, LiDAR et télématique font exploser les volumes de données des tracteurs et des pelles. Le Single Pair Ethernet, éprouvé dans l'automobile, prend en charge ces flux pendant que le CAN continue d'assurer la commande critique. Synthèse d'un livre blanc de HMS Networks.
Ce livre blanc s'adresse aux responsables d'ingénierie et aux architectes système de l'agriculture, du BTP et des secteurs voisins. Ce n'est pas un manifeste technologique : il ne plaide pas pour le remplacement immédiat des protocoles en place. Sa thèse est plus nuancée et, en pratique, plus utile : le Single Pair Ethernet (SPE) et les réseaux qui équipent déjà les engins ne sont pas rivaux. Ils vont cohabiter durablement dans une même architecture, chacun faisant ce qu'il fait le mieux.
L'engin a dépassé son propre système nerveux
Une moissonneuse-batteuse moderne filme en continu avec ses caméras stéréo pour analyser la densité de la récolte et détecter les obstacles. Une seule caméra 1080p à 30 images par seconde produit plusieurs centaines de Mbit/s en données brutes. Ajoutez une vue arrière, deux caméras latérales, un LiDAR (des dizaines à des centaines de Mbit/s), le guidage GNSS et inertiel, les capteurs de sol et de rendement, puis la passerelle télématique qui envoie charge moteur, pressions hydrauliques, codes défaut et cartes de rendement à une plateforme de flotte tout en attendant les mises à jour logicielles à distance.
Aucun de ces flux n'est exotique : chacun est déjà en production ou en essai. Additionnés, ils approchent, d'après les travaux menés sur les véhicules autonomes entièrement instrumentés, 25 gigaoctets par heure de fonctionnement. La question n'est donc plus de savoir si l'architecture a besoin de plus de bande passante, mais comment y parvenir sans jeter ce qui fonctionne.
L'architecture actuelle n'a pas été conçue pour cela. Elle a grandi par ajouts successifs de nœuds, de segments et de passerelles. Le résultat, sur beaucoup de plateformes, est un faisceau complexe : plusieurs segments de bus à des débits différents, des liaisons point à point propriétaires pour les caméras et une collection croissante de passerelles de traduction qui ajoutent latence, coût et points de défaillance.
Le CAN reste indispensable, dans un rôle précis
Présenté par Bosch en 1986, le CAN équipe aujourd'hui des milliards d'appareils. Ses atouts expliquent pourquoi il restera pertinent longtemps :
- Commande temps réel déterministe : la priorité se règle au niveau du bit, le message le plus prioritaire n'est jamais retardé. Pour le freinage, la gestion moteur ou les sécurités hydrauliques, cette garantie n'est pas négociable.
- Robustesse en milieu sévère : signal différentiel, bonne tenue CEM, confinement des défauts qui isole automatiquement un nœud défaillant.
- Simplicité : peu de silicium, pas de pile IP, pas de configuration complexe, et un écosystème d'outils et d'ingénieurs formés immense.
- Base installée éprouvée : des décennies de certification et de retour d'expérience.
Le CAN a évolué. Le CAN FD porte la charge utile de 8 à 64 octets et atteint en pratique 2 à 5 Mbit/s sur un véhicule. Le CAN XL, normalisé dans l'ISO 11898-2:2024, accepte des trames de 2 048 octets et un débit théorique de 20 Mbit/s : assez pour beaucoup de tâches de commande et de diagnostic, avec une migration qui préserve l'écosystème existant.
Ses limites tiennent à des choix d'architecture faits à dessein. Le CAN est un bus partagé : un seul nœud émet à la fois, et la charge du bus finit par saturer. Même à 20 Mbit/s, le CAN XL reste deux ordres de grandeur sous le Single Pair Ethernet. Le CAN n'a pas non plus été conçu pour transporter de l'IP : le relier à un réseau IP fonctionne, mais ajoute des passerelles. Enfin, une seule caméra de vision produit des centaines de fois plus de données qu'un réseau CAN ne peut en transporter, quelle qu'en soit la version. La tâche n'est donc pas de remplacer le CAN, mais de lui laisser faire ce qu'il fait le mieux, à côté d'une couche complémentaire capable de porter tout le reste.
Le SPE : né dans l'automobile, éprouvé sur le terrain
Au début des années 2000, les caméras de recul arrivent dans les véhicules haut de gamme. L'Ethernet standard a la bande passante voulue, mais sa couche physique — quatre paires, connecteurs blindés — est trop lourde, trop chère et trop sensible aux vibrations, aux températures et aux perturbations d'un véhicule. La réponse naît d'une collaboration entre Broadcom et BMW : une couche physique Ethernet repensée pour l'automobile, 100 Mbit/s en duplex intégral sur une seule paire torsadée non blindée, normalisée en 2015 sous le nom de 100BASE-T1 (IEEE 802.3bw). Le 1000BASE-T1 suit en 2016, puis les variantes 2,5, 5 et 10 Gbit/s. Les volumes automobiles, des centaines de millions de composants par an, ont rendu le SPE économiquement compétitif.
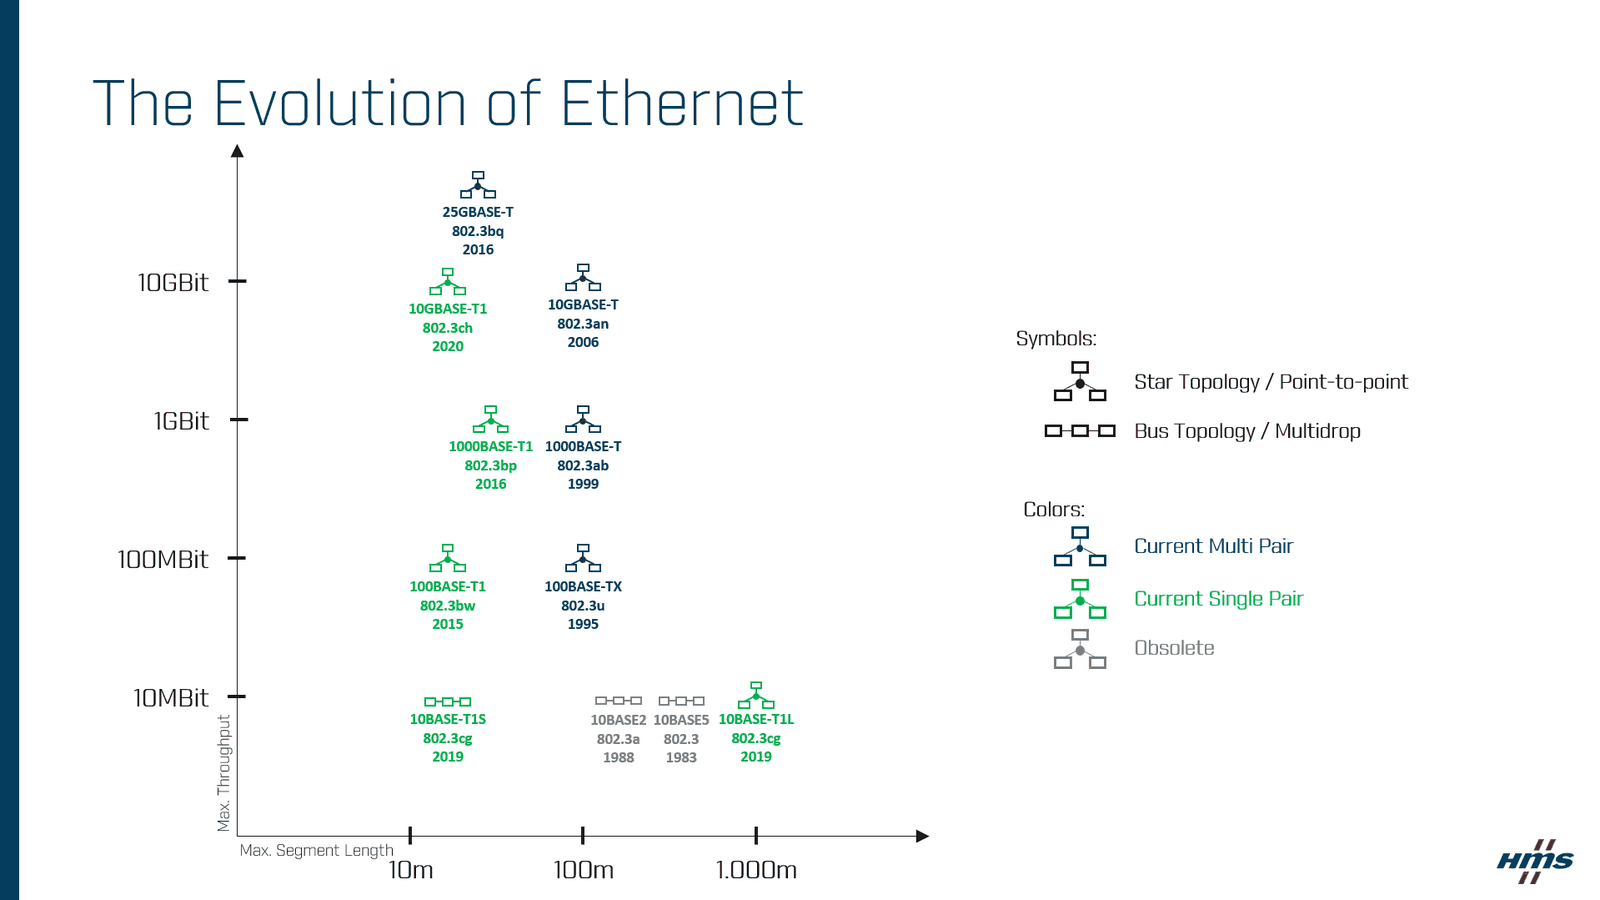
Le SPE n'est pas une norme unique mais une famille, dont chaque membre vise une couche de l'architecture du véhicule :
| Variante | Débit | Particularités | Usage sur un engin |
|---|---|---|---|
| 10BASE-T1S | 10 Mbit/s | Multipoint : jusqu'à 8 nœuds sur un segment de 15 m, sans commutateur ; accès déterministe par PLCA | Réseaux de capteurs répartis, commandes de cabine, liaison avec l'outil attelé |
| 100BASE-T1 | 100 Mbit/s | Point à point en duplex intégral, 15 m sur paire non blindée ; la variante la plus mûre | Flux caméra, passerelle télématique, liaisons entre calculateurs |
| 1000BASE-T1 | 1 Gbit/s | 15 m sur paire non blindée, jusqu'à 40 m sur paire blindée | Dorsale vers le calculateur central, agrégation de capteurs |
| 2,5 / 5 / 10GBASE-T1 | Plusieurs Gbit/s | IEEE 802.3ch, dorsale des architectures zonales | Calcul centralisé, fusion multi-capteurs, systèmes autonomes |
Trois différences comptent en pratique. Une paire au lieu de quatre : le 1000BASE-T1 offre le débit du Gigabit Ethernet sur une seule paire, ce qui change ce qu'il est physiquement possible d'installer. Le multipoint : le 10BASE-T1S apporte une topologie en bus à Ethernet, familière à qui connaît le CAN, avec des nœuds nativement IP. L'IP du capteur au cloud : tout ce qui fonctionne sur IP fonctionne sur SPE sans traduction, qu'il s'agisse des mises à jour à distance, de la télémesure ou du diagnostic.
Trois engins, trois architectures
1. Agriculture : la machine autonome
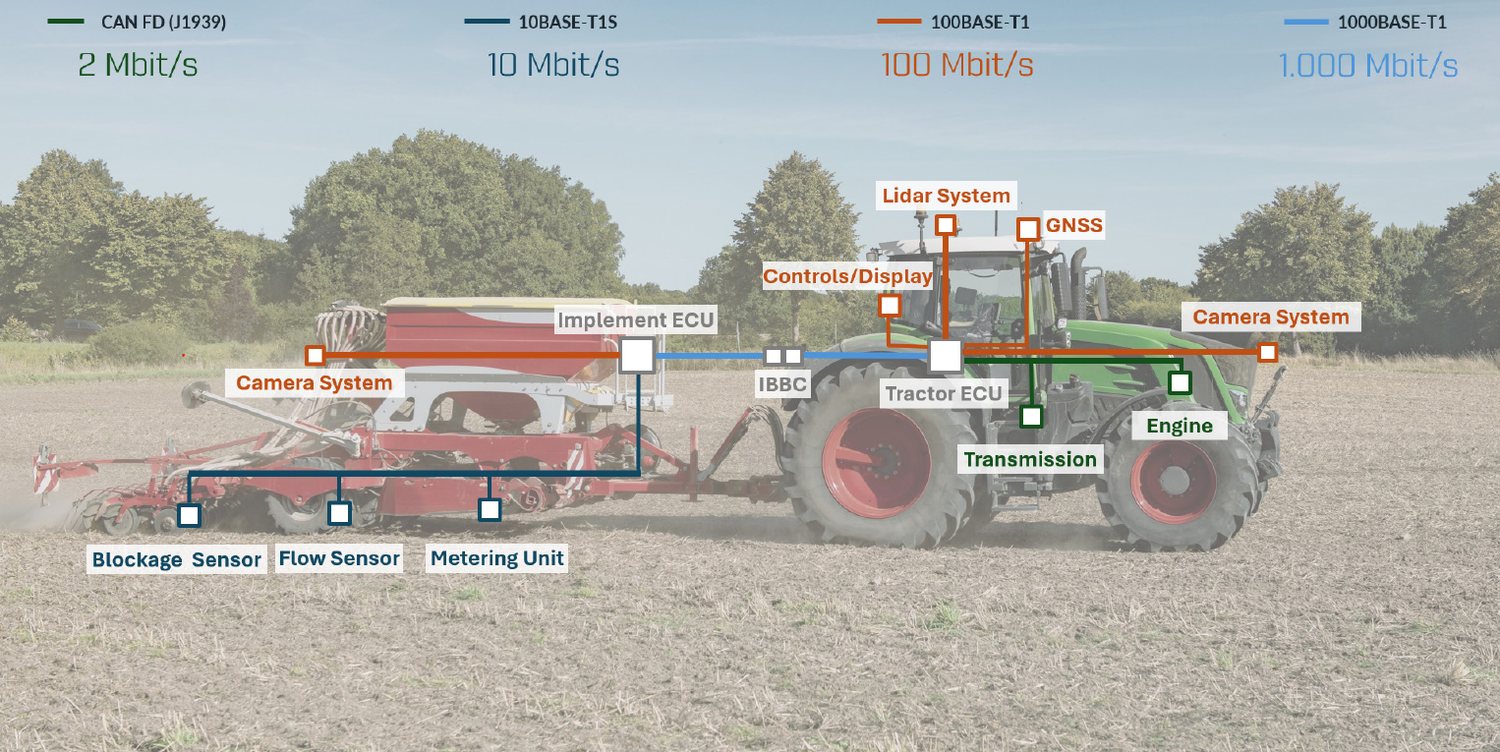
Sur un tracteur de précision actuel, caméras stéréo, LiDAR, positionnement GNSS-INS et capteurs d'outil arrivent comme autant de sous-systèmes, chacun avec son câblage propriétaire. L'architecture SPE n'est pas une révolution mais une consolidation : une dorsale 1000BASE-T1 relie le calculateur central aux caméras, au LiDAR et à la passerelle télématique, avec les mêmes câbles, les mêmes commutateurs et le même plan d'adressage IP. Dans les zones de capteurs, un segment multipoint 10BASE-T1S remplace le câblage point à point. Le réseau CAN qui gère le moteur, la transmission et les sécurités hydrauliques, lui, n'est pas touché.
2. BTP : la pelle connectée
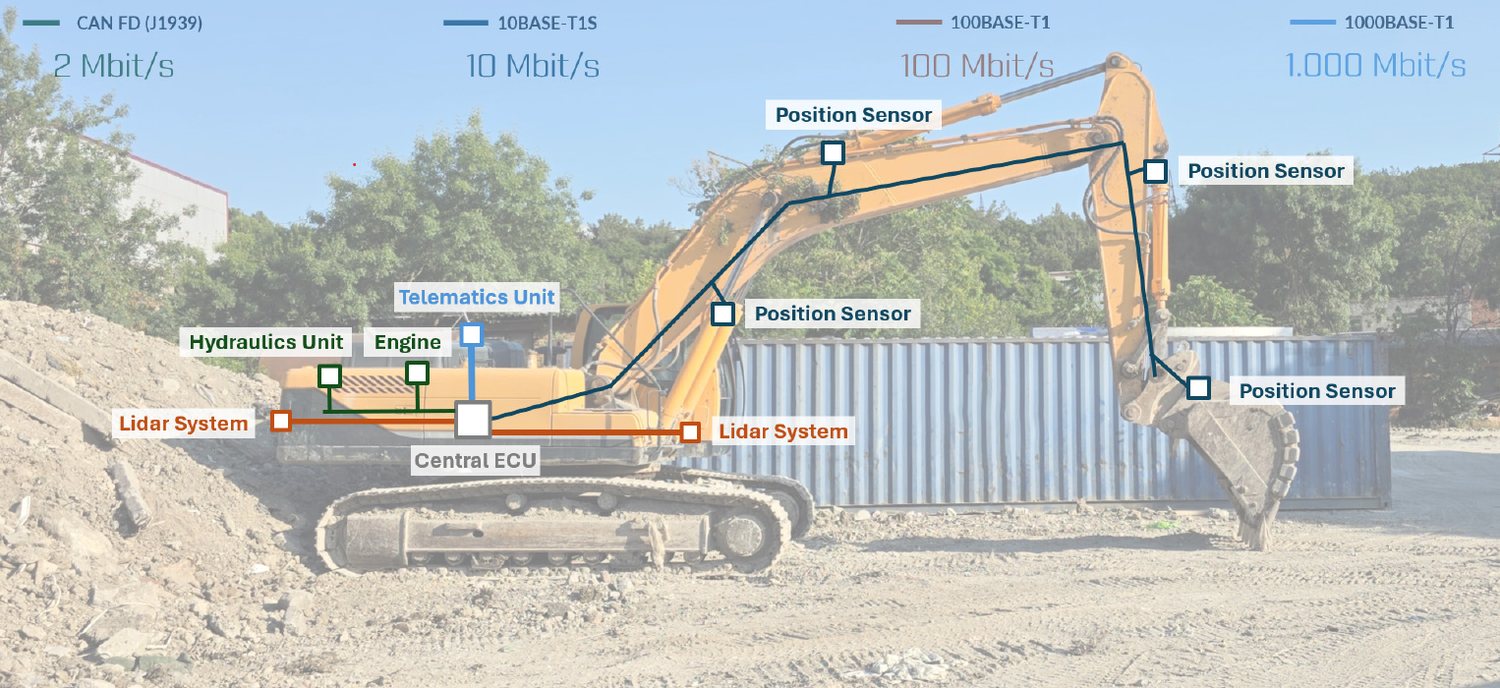
Une grande pelle sur chenilles produit déjà beaucoup de données : pressions et températures hydrauliques, cycles de charge du moteur, position du godet au centimètre, caméras sur les quatre côtés. Mais ces flux ne se rejoignent pas, et la plupart ne quittent jamais la machine sous une forme exploitable. Le goulet n'est pas logiciel, il est dans le réseau. Avec une dorsale SPE, les quatre flux caméra se regroupent sur un réseau 1000BASE-T1 autour d'un commutateur central ; la pesée de charge, le récepteur GNSS et l'écran de l'opérateur partagent le même domaine Ethernet. La passerelle télématique, un ordinateur Linux durci monté sur la machine, traite, compresse et transmet au cloud en LTE, et reçoit les mises à jour par le même chemin. Là encore, la commande en CAN et CAN FD est entièrement conservée : la transition est additive.
3. Drones : chaque gramme compte
Sur un drone, chaque gramme de faisceau est un gramme de batterie, de charge utile ou d'autonomie en moins. Remplacer les câbles caméra à quatre paires par des liaisons 1000BASE-T1 à paire unique réduit directement la section et la masse du câblage, et passer d'un mélange d'interfaces propriétaires à un seul réseau Ethernet diminue le nombre de connecteurs. Le contrôleur de vol, les variateurs des moteurs et la gestion de batterie restent en CAN ou CAN FD, sans toucher à l'architecture certifiée.
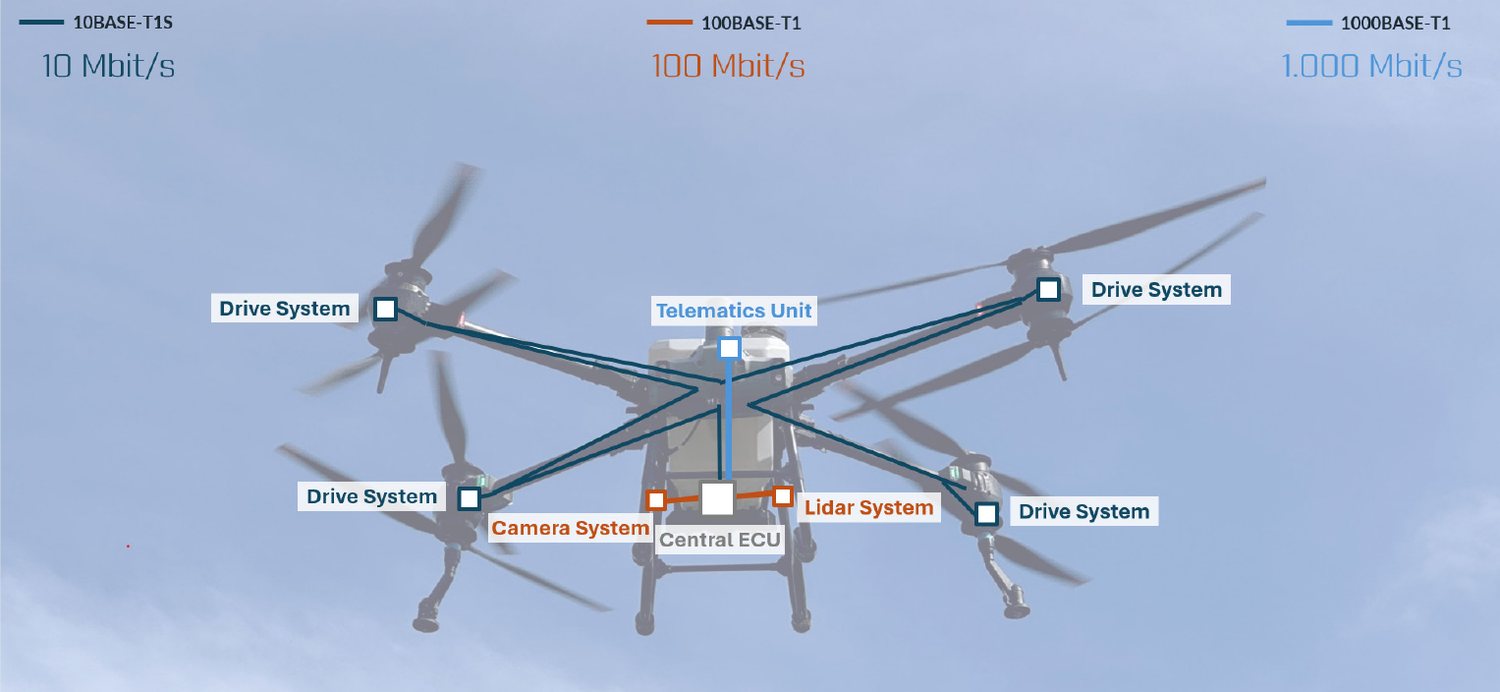
Mis côte à côte, les trois scénarios dessinent la même architecture. Le SPE porte les flux à haut débit et nativement IP — caméras, capteurs, télématique, calcul — sur une dorsale unifiée et légère. Le réseau de commande existant garde ce pour quoi il a été conçu. Et une couche de passerelles relie les deux mondes pendant les années que prendra l'évolution du parc. Ce n'est pas un compromis : c'est une répartition des tâches.
Par où commencer
Avant de choisir une variante, quatre questions cadrent la suite : où se situe le plafond de bande passante de l'architecture actuelle ? Quels sous-systèmes manquent de connectivité IP ? Où sont les points noirs du faisceau ? Quel est l'horizon : nouvelle plateforme, génération suivante ou rétrofit ?
Contrairement à une idée reçue, l'outillage est mûr : le SPE étant entré en production de masse dans l'automobile, analyseurs de protocole, outils de diagnostic et passerelles CAN-Ethernet existent chez des fournisseurs établis. Pour une équipe sans expérience du SPE, le livre blanc propose un parcours en cinq étapes :
- Auditer et cartographier le réseau actuel, et repérer les trois ou quatre flux qui saturent déjà le réseau ou le satureront à la prochaine génération.
- Prototyper une liaison, en général un flux caméra ou la connexion de la passerelle télématique, sur table, en 100BASE-T1 ou 1000BASE-T1, à côté du bus CAN existant.
- Évaluer la frontière avec le CAN : la passerelle entre le réseau de commande et la dorsale SPE est l'élément le plus sensible de l'architecture hybride.
- Essayer sur le terrain, sur une seule machine, dans des conditions réelles de vibrations, de température et d'environnement électromagnétique.
- Étendre l'architecture pas à pas, en ajoutant des zones de capteurs et en migrant d'autres sous-systèmes, le CAN restant en place.
Les outils pour s'y mettre
Pour évaluer le SPE à côté d'une architecture CAN, il faut d'abord de la visibilité sur les deux réseaux à la fois. Le PAE-Media Converter convertit les couches physiques 100BASE-T1 et 1000BASE-T1 vers l'Ethernet standard : le trafic SPE devient accessible aux outils d'analyse habituels. L'Ixxat Mobilizer Pro 820 va plus loin : cette passerelle autonome de test et de développement réunit huit interfaces CAN FD et deux ports Automotive Ethernet 100/1000BASE-T1, pour enregistrer simultanément le CAN et le SPE, simuler les calculateurs absents du banc et flasher les micrologiciels par le réseau. Côté machine, l'Owasys owa5X, ordinateur Linux quadricœur protégé IP67 et IP6K9K, est le type de nœud de calcul embarqué placé au cœur de ces architectures : il agrège les données des capteurs, les traite localement et gère la connexion sécurisée au cloud, en reliant bus CAN et interfaces Ethernet dans un même boîtier durci.
Le câble, au fond, est la partie la plus simple : une paire torsadée, plus légère et plus fine que ce qu'elle remplace, qui transporte plus de données que les réseaux voisins n'ont jamais été conçus pour en porter. Le SPE n'est pas une révolution imposée de l'extérieur aux engins hors route, mais la fondation que leurs propres ambitions réclamaient, arrivée éprouvée de la route aux champs.
Pour aller plus loin : le 10BASE-T1S expliqué et notre dossier Automotive Ethernet.

