Cinq façons d'étendre la portée du CAN et du CAN FD sur un banc d'essai automobile
Comment transmettre des signaux CAN FD de façon fiable sur une longue distance ? Cinq architectures éprouvées, toutes fondées sur Ethernet, gardent un banc d'essai stable, peu sujet à la latence et à l'abri des perturbations.
Du contrôle en fin de ligne aux essais système complexes, les ingénieurs doivent souvent franchir des distances importantes entre les calculateurs, les portiques de mesure et l'instrumentation. C'était faisable dans bien des cas avec un réseau CAN classique. Le CAN FD apporte des débits plus élevés, mais sa cadence d'horloge plus rapide réduit nettement la longueur de ligne admissible. Sans mesure technique adaptée, il en résulte des coupures de communication, des messages erronés et un système instable.
Le problème de départ
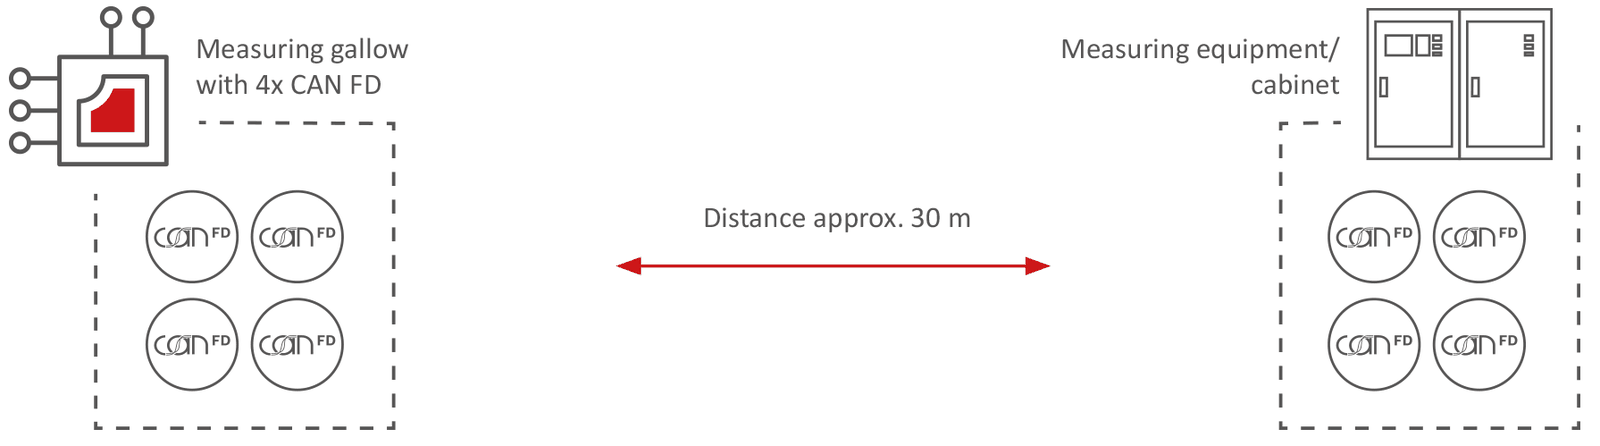
Sur un banc automobile, les calculateurs sont reliés à l'automatisme et à l'instrumentation par un portique de mesure. Dans le scénario étudié, ce portique comporte quatre canaux CAN FD, exploités le plus souvent avec un débit d'arbitrage d'au moins 500 kbit/s et un débit de données de 2 000 kbit/s ; certaines applications montent à 1 000 kbit/s en arbitrage et jusqu'à 5 000 kbit/s en données. La distance entre le portique et l'armoire d'instrumentation dépasse souvent 10 mètres, dans un environnement soumis aux perturbations électromagnétiques des onduleurs, des moteurs électriques ou des variateurs de fréquence.
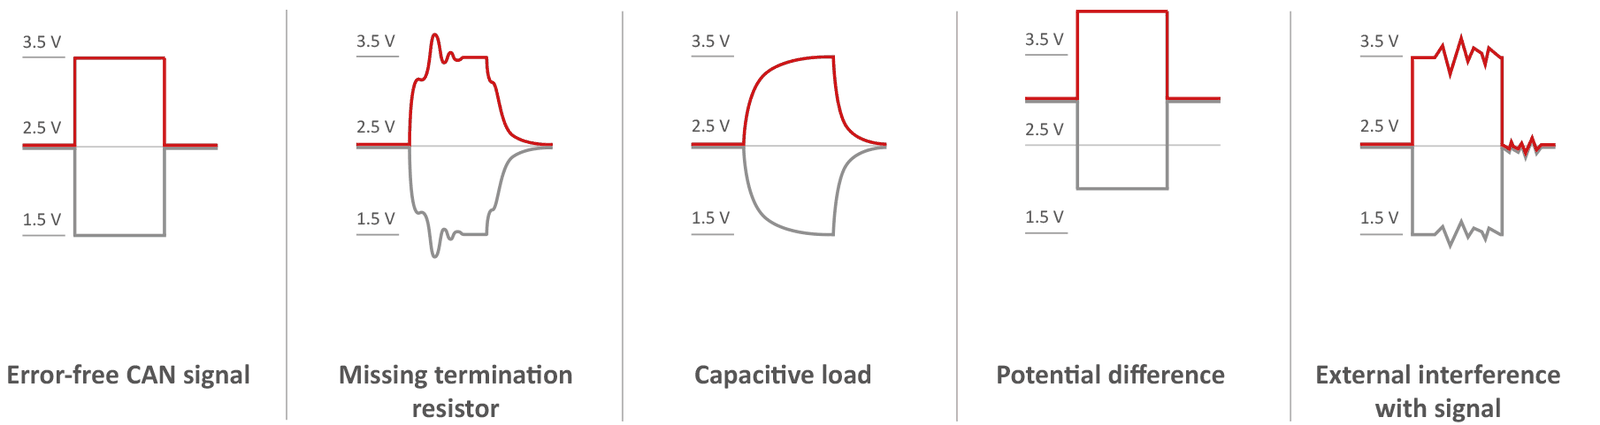
Sans contre-mesure, ces distances déforment et atténuent le signal ou provoquent des réflexions sur le bus, d'où des perturbations, des erreurs sporadiques, voire des arrêts du système. La qualité du signal est rarement mesurée, même à la réception de l'installation : il est donc toujours conseillé de la mesurer et de consigner le résultat pour comparaison ultérieure.
L'enjeu est donc de transporter ces liaisons CAN FD sur toute la distance avec une faible latence, sans dégrader la qualité du signal ni les performances, tout en garantissant l'isolation galvanique et la disponibilité pendant les essais.
Approche 1 : deux passerelles automobiles CANnector L
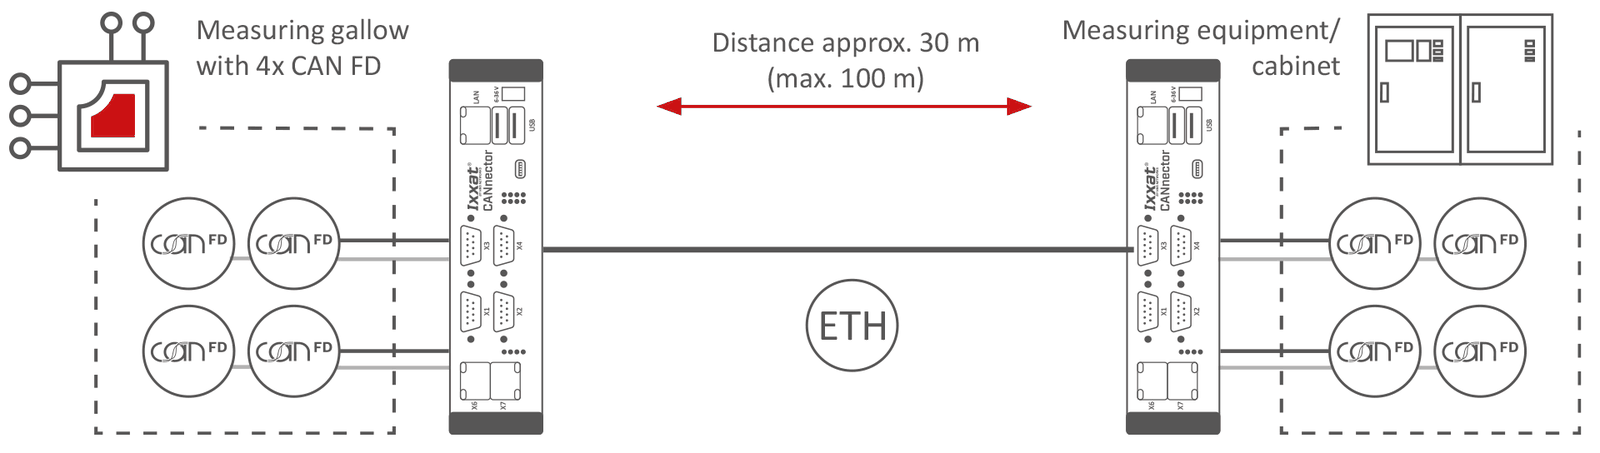
La première solution repose sur l'Ixxat CANnector L, passerelle automobile multifonction qui ajoute l'extension de portée à la connectivité bus habituelle. Un appareil est placé à chaque extrémité du montage : l'un au portique de mesure, l'autre côté automatisme ou instrumentation. Montés sur rail DIN en armoire, ils conviennent aussi aux applications mobiles. Chaque CANnector L gère jusqu'à quatre canaux CAN FD, transportés d'un bout à l'autre par une liaison Ethernet à faibles pertes.
L'isolation galvanique côté CAN limite les perturbations, et l'on dispose en plus de l'enregistrement des données, de la simulation du reste du bus et de fonctions d'analyse. L'utilisateur peut configurer des filtres et charger des fichiers DBC ou ARXML directement dans les appareils ; le flux de données, ou une partie, peut être distribué à d'autres équipements, ce qui permet aux ingénieurs de calibration et de diagnostic de brancher leurs outils sans perturber l'ensemble. Déporter la simulation du reste du bus sur l'appareil situé au portique permet une simulation temps réel (y compris MATLAB/Simulink) au plus près du calculateur, indépendante de l'automatisme employé.
Pour davantage de puissance de calcul, jusqu'à huit canaux CAN FD ou d'autres bus (FlexRay, LIN, Automotive Ethernet), la gamme Ixxat Mobilizer peut remplacer le CANnector.
Approche 2 : quatre passerelles CAN-Ethernet compactes
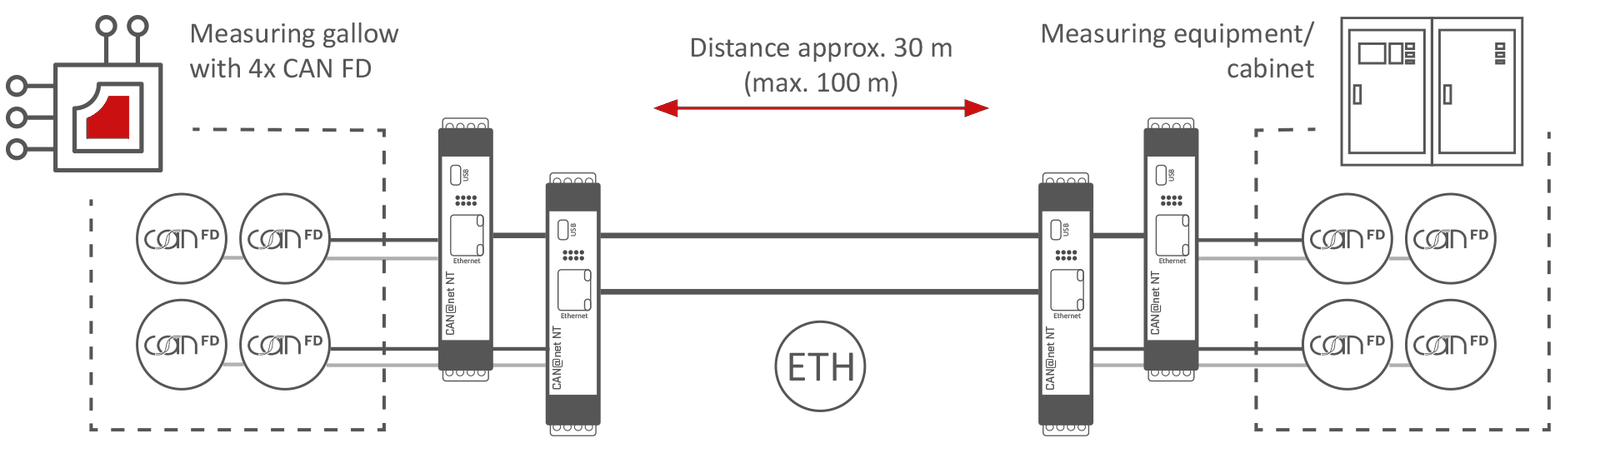
La deuxième solution emploie l'Ixxat CAN@net NT 420 ou le PCAN-Ethernet Gateway FD DR, appareils compacts conçus pour le pontage Ethernet-CAN. Deux appareils sont installés de chaque côté. Comme avec le CANnector L, les données transitent par un tunnel Ethernet, en TCP/IP ou en UDP, qui assure une communication transparente entre les extrémités avec une latence minimale. Très économique, cette solution convient particulièrement aux installations fixes dont le nombre de canaux est connu et qui n'ont pas besoin de fonctions avancées.
Approche 3 : l'architecture hybride
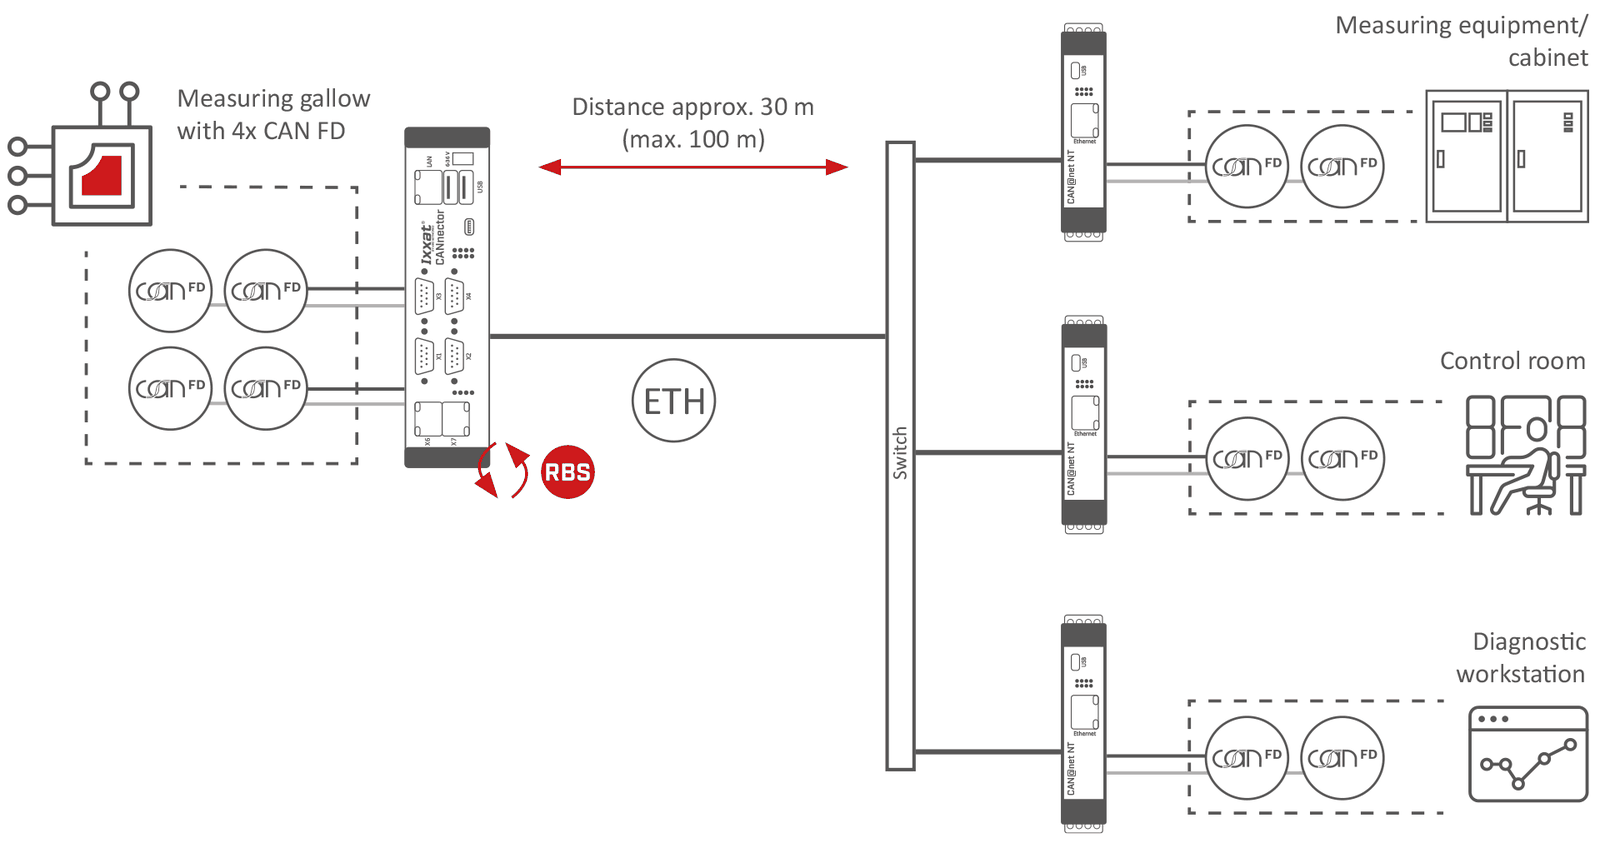
La troisième variante combine les atouts des deux premières. Côté maître, un CANnector L performant assure la liaison avec l'équipement testé et apporte la simulation du reste du bus ou l'enregistrement. De l'autre côté, plusieurs CAN@net NT 420 jouent le rôle d'esclaves : ils distribuent les signaux par Ethernet et franchissent la distance. Cette solution convient aux grands bancs dont les données doivent être réparties en plusieurs points : instrumentation, salle de contrôle, poste de diagnostic.
Approche 4 : la structure distribuée, rôles inversés
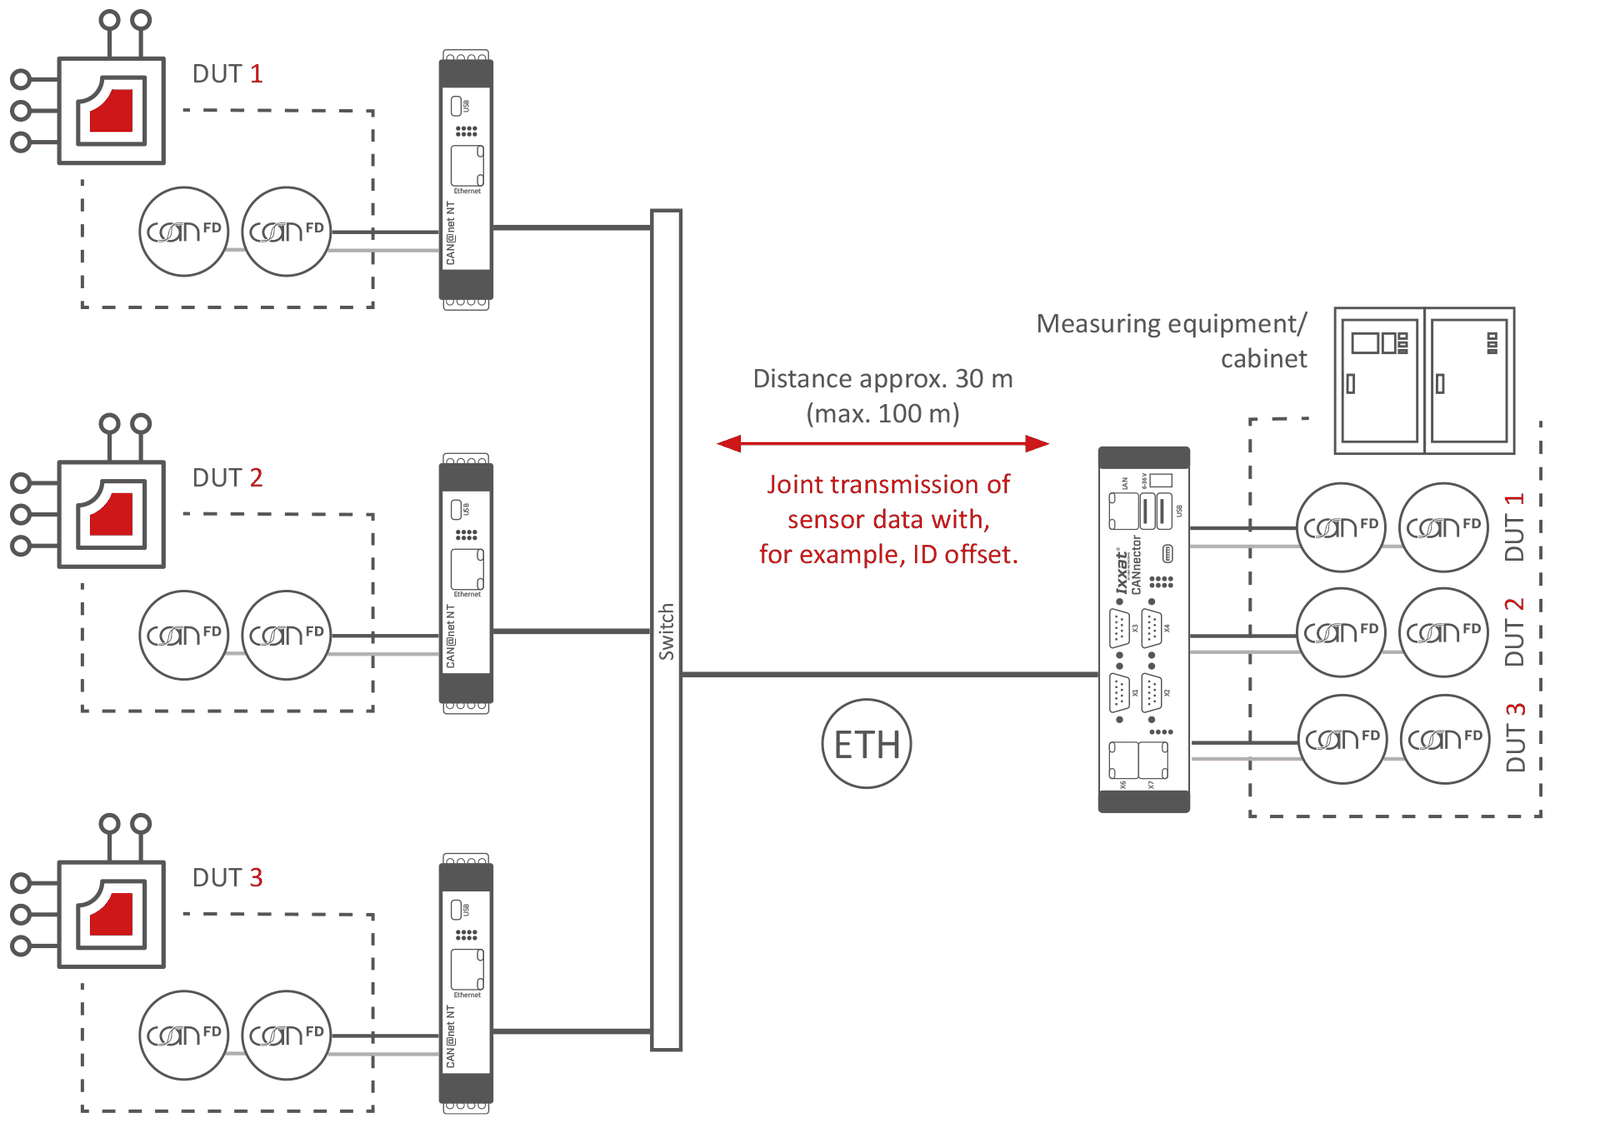
La quatrième approche associe elle aussi CANnector L et CAN@net NT 420, mais avec une répartition des rôles et un usage différents. Les données de plusieurs équipements testés identiques reçoivent des passerelles CAN@net un décalage d'identifiant, propre à chaque équipement. Elles peuvent alors emprunter un même canal, chaque message restant attribuable sans ambiguïté. La configuration se fait dans ACT, outil d'ingénierie gratuit qui accepte aussi les fichiers DBC et ARXML.
Dans l'armoire, un CANnector doté de nombreuses interfaces CAN et CAN FD sépare le flux reçu par Ethernet et restitue les données équipement par équipement, d'après le décalage d'identifiant, sur ses canaux CAN ou CAN FD. Chaque équipement testé retrouve ainsi sa propre liaison vers l'instrumentation.
Approche 5 : la liaison UDP à petit budget
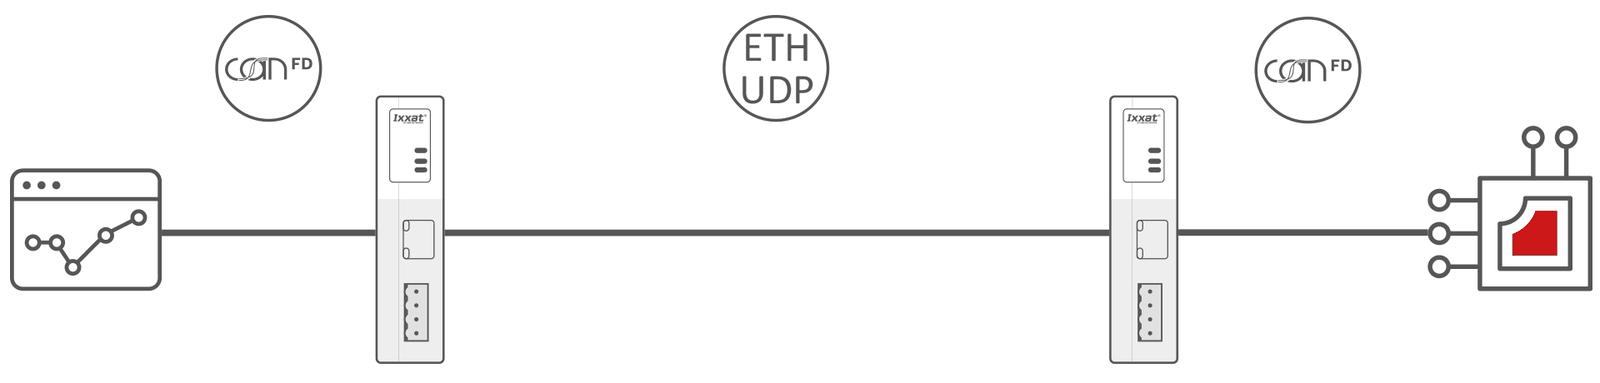
Dernière option, une solution CAN FD monocanal très économique : deux Ixxat CAN@net Basic reliés en UDP échangent les données dans les deux sens. Sur un réseau Ethernet dédié, les inconvénients de l'UDP sont généralement acceptables, et sa surcharge protocolaire est nettement plus faible que celle du TCP/IP. La latence est donc très basse : de l'ordre de 0,3 ms en moyenne, avec une gigue inférieure à 0,2 ms, valeurs qui dépendent bien sûr de l'ensemble du système et de la charge du bus.
Comparatif des cinq solutions
| Critère | 1. CANnector L | 2. CAN@net NT 420 | 3. Hybride | 4. Hybride distribuée | 5. CAN@net Basic |
|---|---|---|---|---|---|
| Structure | Deux CANnector L identiques, un à chaque extrémité | Deux CAN@net NT 420 par côté, pure fonction passerelle | CANnector L côté équipement testé, plusieurs CAN@net NT 420 en face : distribution vers plusieurs points | Plusieurs CAN@net NT 420 côté équipements testés (regroupement), CANnector côté mesure (séparation) | Un CAN@net Basic par côté |
| Souplesse | Très élevée : enregistrement, simulation du reste du bus et analyse des deux côtés | Faible à moyenne : simple transport des trames CAN | Élevée côté équipement testé, compacte en face | Compacte côté équipements testés, élevée en face | Faible à moyenne : transport des trames CAN |
| Coût | Élevé (fonctions maximales) | Faible à moyen (optimisé) | Moyen | Moyen | Très faible |
En résumé
Selon l'environnement d'essai, le budget et les fonctions attendues, il existe une solution adaptée pour étendre la portée d'un bus CAN ou CAN FD : du CANnector L complet au CAN@net NT 420 compact, en passant par les architectures hybrides et la liaison UDP à petit budget. Toutes visent la même chose : un système stable, une latence minimale et un montage d'essai souple et durable.

